Galu Robotics
InicioSolucionesRobotsEventos y ActivacionesNosotrosContactoSolicitar demo

G1-D

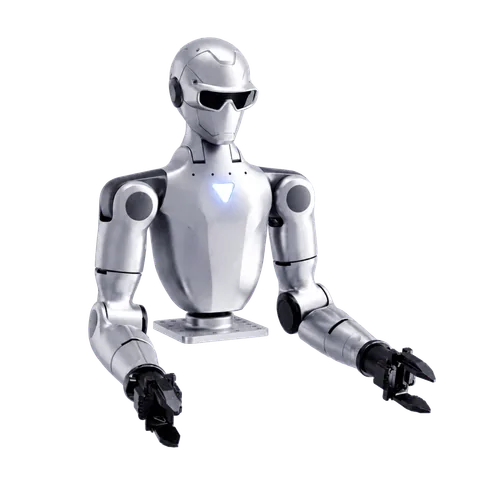
Brazos humanoides.
Una nueva base para aprender.

Una columna que se eleva, dos brazos que manipulan y herramientas para convertir demostraciones en datos de entrenamiento.

Standard con base fija o Flagship con base móvil. Efector final según configuración.
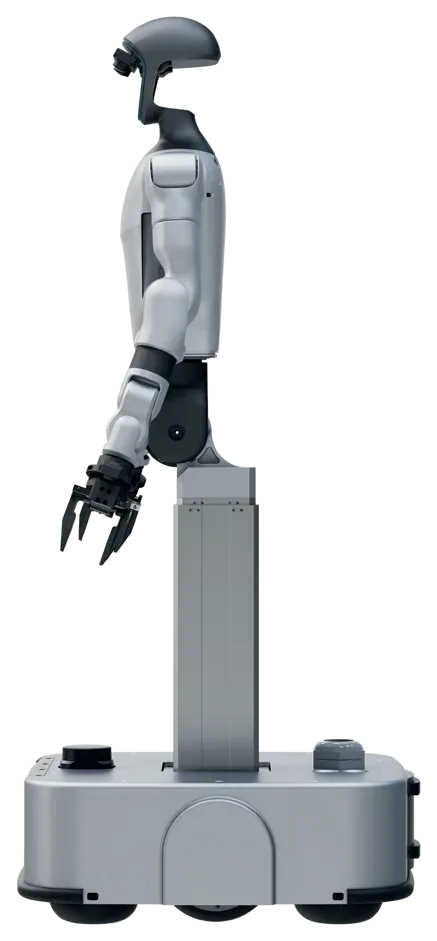
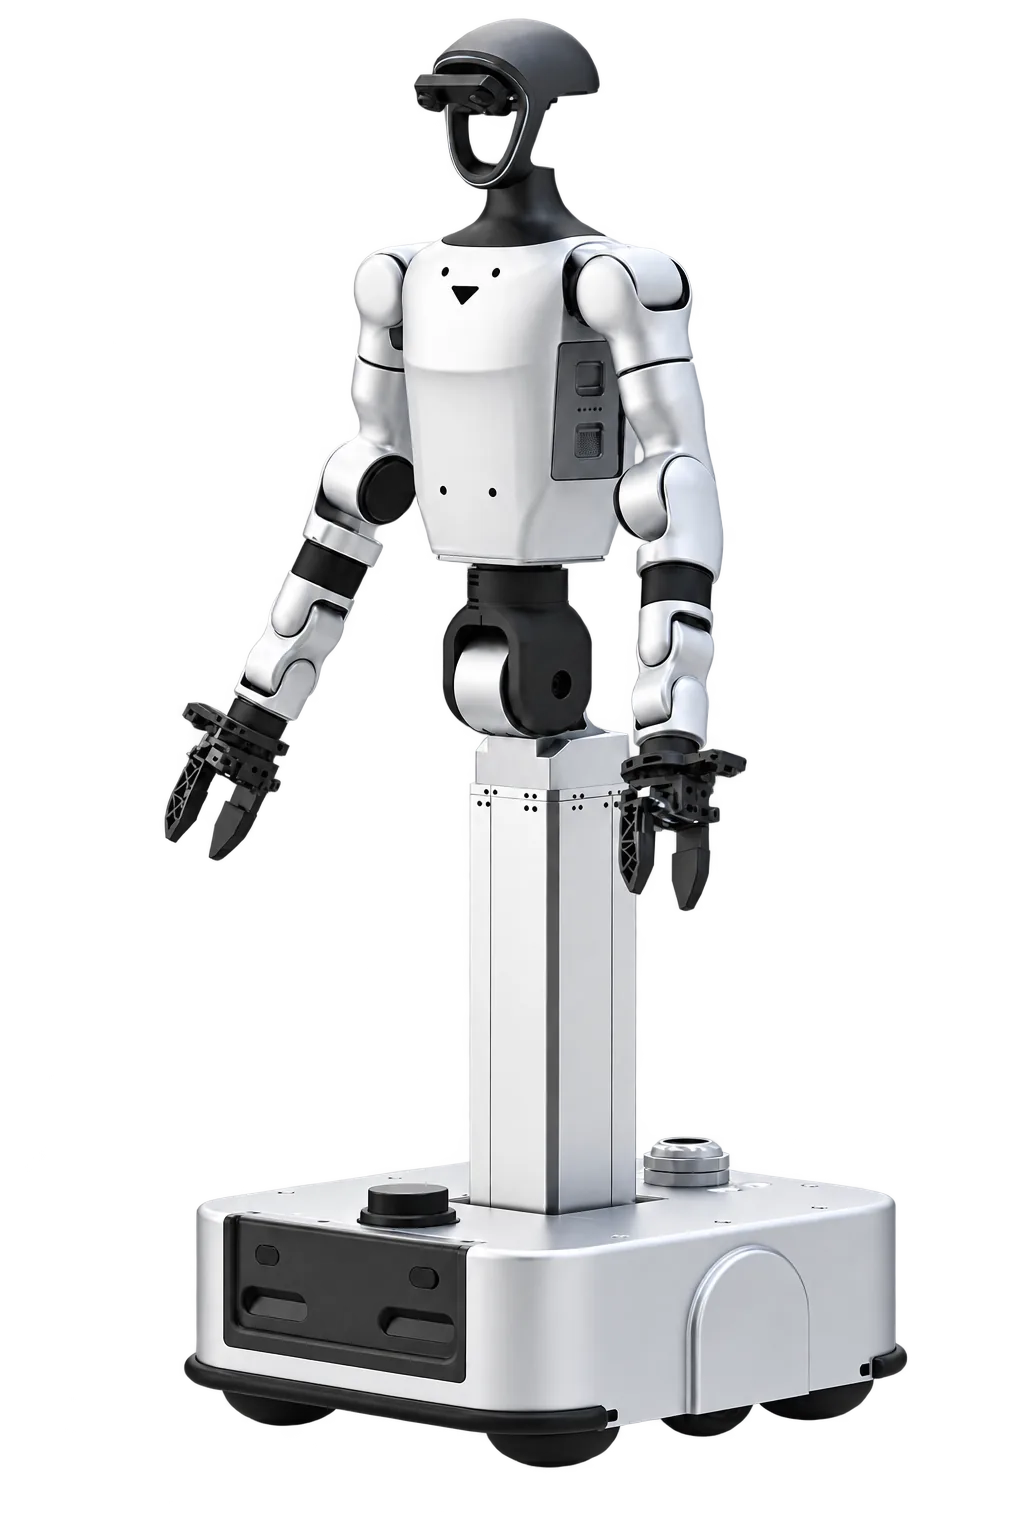
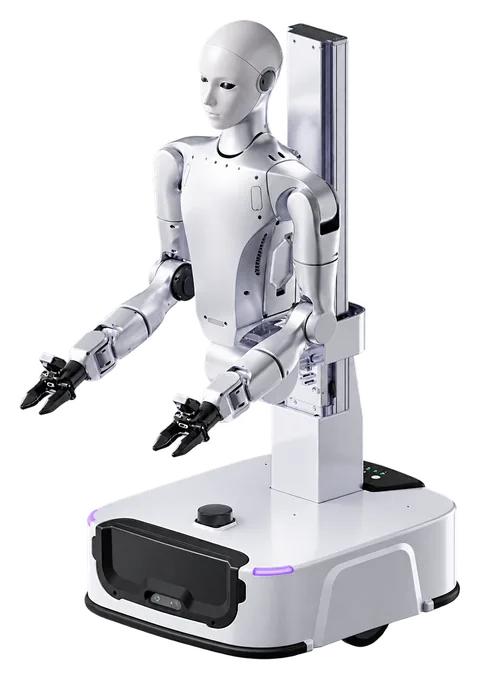
G1-D de perfil: dos brazos, columna de elevación y base.
Plataforma G1-D: cabeza con cámaras, dos brazos con pinzas, columna de elevación y base móvil.
  1. El G1 cambia de apoyo.

    El G1-D coloca dos brazos humanoides sobre una columna elevable. Standard trabaja sobre base fija; Flagship suma una base móvil con tracción diferencial, LiDAR y dos cámaras de profundidad.

    19GDLen Flagship, sin contar el efector final

    • Standard · base fija17 GDL
    • Flagship · base móvil19 GDL
  2. Del piso al estante.

    Elevación y flexión de cintura amplían el espacio de trabajo vertical hasta unos 2 metros. La columna recorre 500 mm en Standard y 450 mm en Flagship, con precisión de 1 mm.

    2mlímite superior del espacio de trabajo

    • Cintura · giro±155°
    • Cintura · flexión−2.5° a +135°
  3. Dos brazos. Una tarea compartida.

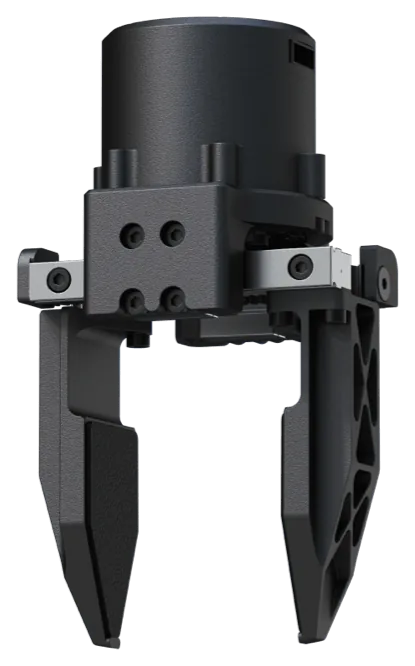
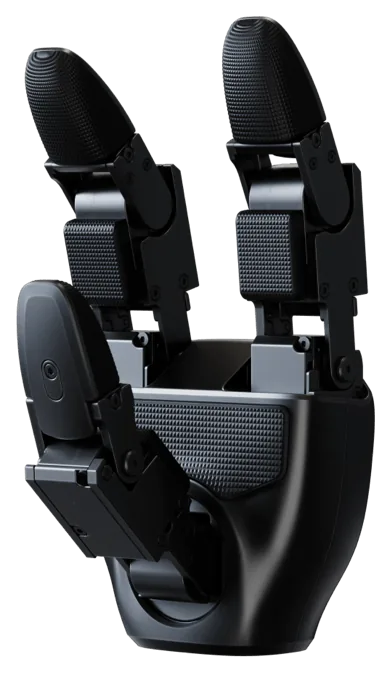
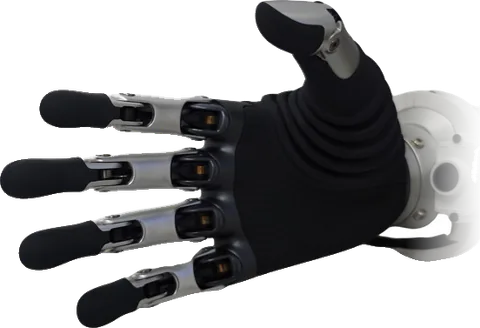
    Siete grados de libertad por brazo y el efector que elijas: pinzas Dex1-1, manos Dex3-1 de tres dedos o manos BrainCo Revo 2 de cinco dedos, con o sin sensores táctiles.

    7GDLpor brazo

    • Pinza±0.1 mm
    • Visióncabeza y muñeca
  4. Enseña el movimiento. Registra la experiencia.

    Teleoperación con latencia menor a 100 ms y muestreo de 60 Hz. Organiza tareas, adquiere y anota datos, revisa las muestras y exporta el conjunto para entrenar.

    60Hzfrecuencia de muestreo

    • Latencia<100 ms
    • Datosadquisición y anotación
  5. Del conjunto de datos al robot.

    Herramientas para preparar datos, entrenar modelos, evaluar en simulación e implementar. Una plataforma enfocada en investigación y aprendizaje de tareas de manipulación.

    8núcleosCPU de la plataforma

    • Modelosmarcos abiertos
    • Evaluaciónsimulación e inferencia

Del laboratorio al proceso.

Dos campos de aplicación. Define con Galu la tarea, el efector y el entorno de entrenamiento.

Aprender la tarea antes de escalarla.

Ensamble de piezas de motor con las pinzas del G1-D. Video de Unitree en una línea de producción.

Explorar manufactura

Las cifras del G1-D, en instrumentos.

Cifras de la ficha técnica G1-D. El espacio de trabajo no es la altura física del robot; base móvil y herramientas dependen de la configuración.

Distribución articular19GDL

Flagship: 14 en brazos + 2 en cintura + 1 en columna + 2 en base. Standard, con base fija: 17. Sin contar el efector final; con pinzas o manos, de 19 a 33.

Espacio vertical de trabajo0–2m
Piso · 0 m2 m

Altura ajustable del robot: 1,260–1,680 mm. Recorrido de la columna: 500 mm (Standard) o 450 mm (Flagship), a 60 mm/s y con precisión de 1 mm.

1.5m/s
Base móvil · Flagship

Velocidad máxima ≤1.5 m/s. Tracción diferencial, batería de 30 Ah y 6 h de autonomía. Escala de referencia: 0–3 m/s.

Respuesta de teleoperación<100ms

Muestreo a 60 Hz para la adquisición de datos.

Precisión de pinza±0.1mm

Valor indicado para la pinza. La precisión varía con la configuración del efector final.

Cómputo y visión8núcleos

Cámara binocular HD en cabeza y dos cámaras HD de muñeca. Herramientas compatibles con marcos abiertos de entrenamiento.

Base fija o base móvil.

ParámetroG1-D StandardG1-D Flagship
BaseFijaMóvil · tracción diferencial
Grados de libertad1719
Con pinzas o manos19 – 3121 – 33
Recorrido de la columna500 mm450 mm
Altura máxima de trabajo≈ 2 m≈ 2 m
Sensores en la base—LiDAR + 2 cámaras de profundidad
Autonomía de la base—6 h · batería de 30 Ah
EfectoresPinzas Dex1-1 · Dex3-1 · BrainCo Revo 2, con o sin sensores táctiles

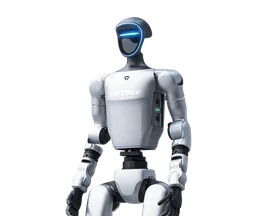
G1 · Caminar e investigar

La plataforma bípeda incorpora piernas articuladas para explorar locomoción y movimiento de cuerpo completo.

G1-D · Manipular y entrenar

La columna de elevación y la base, fija o móvil, sitúan los brazos en el espacio de trabajo. El foco está en adquirir datos y aprender tareas de manipulación.

Manos y pinzas para G1-D.

Cada una se configura y se monta para este robot. Elige según la tarea: agarre simple, fuerza o destreza dedo por dedo.

Ver todas las manos

Elige tu plataforma de investigación

Ver el catálogo completo