R1-A
Dos brazos. Un espacio de trabajo abierto.
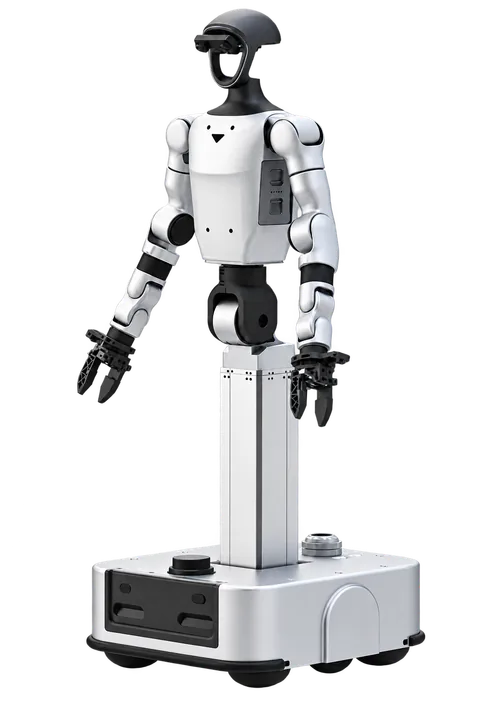
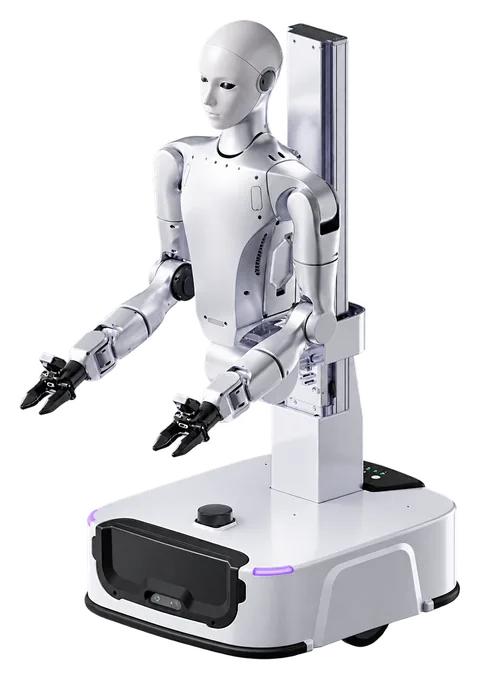
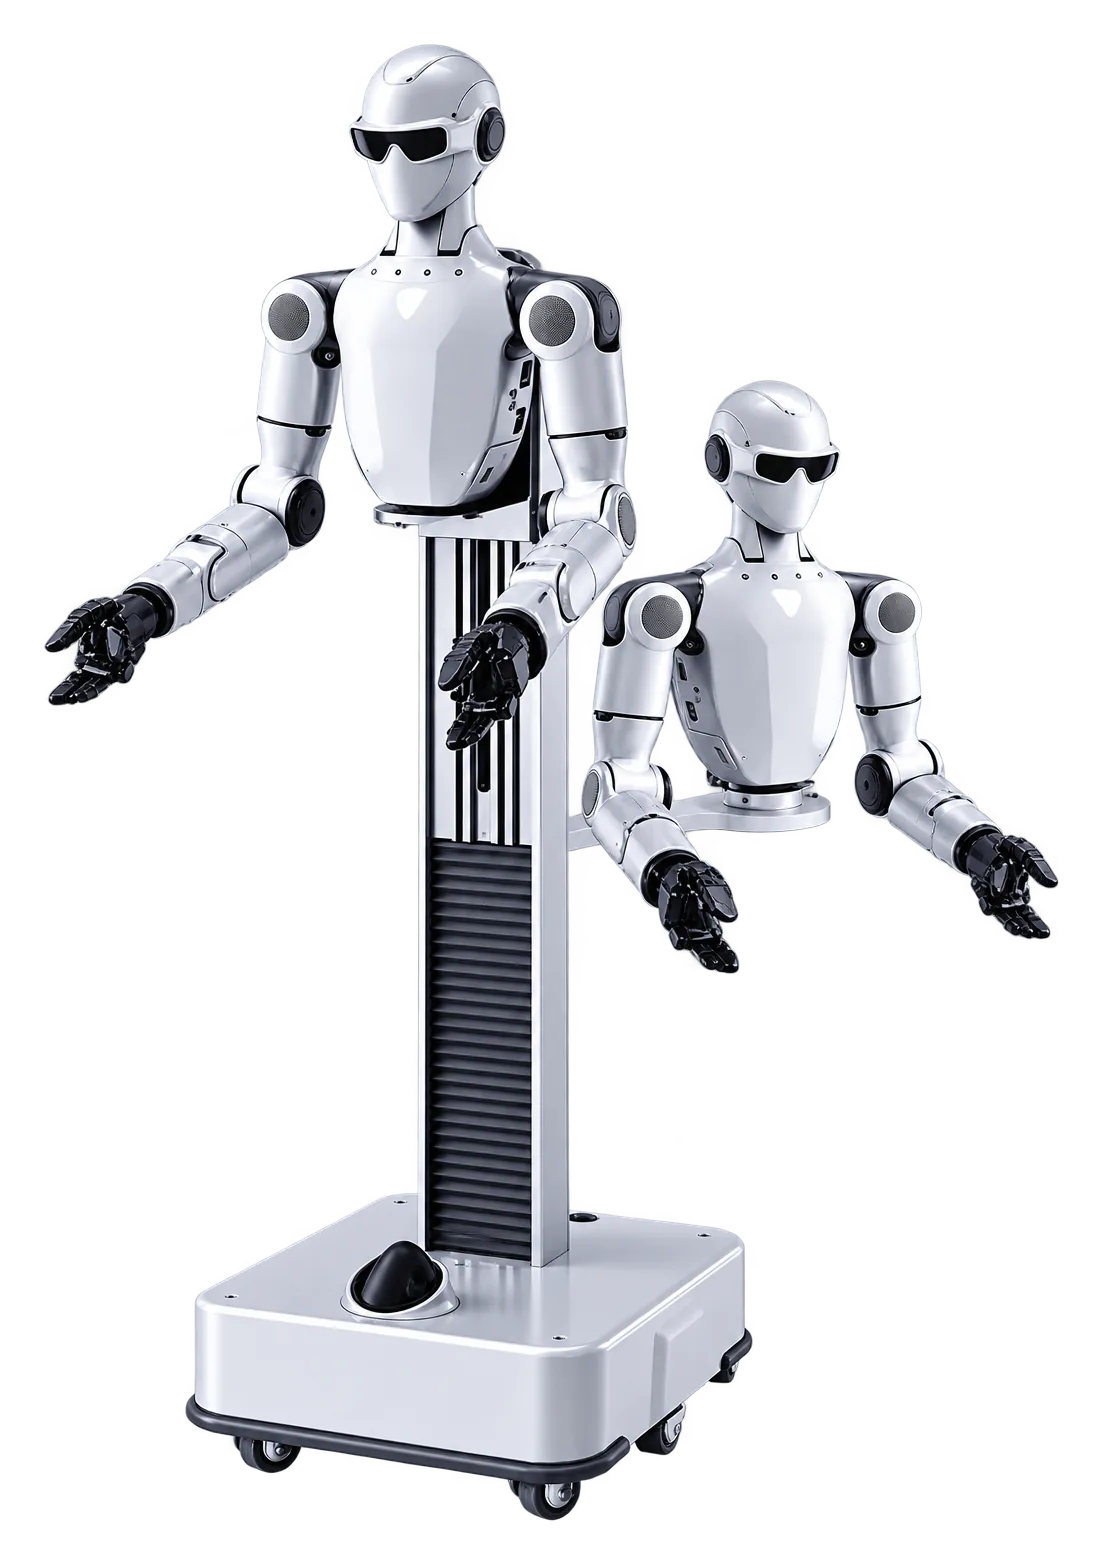
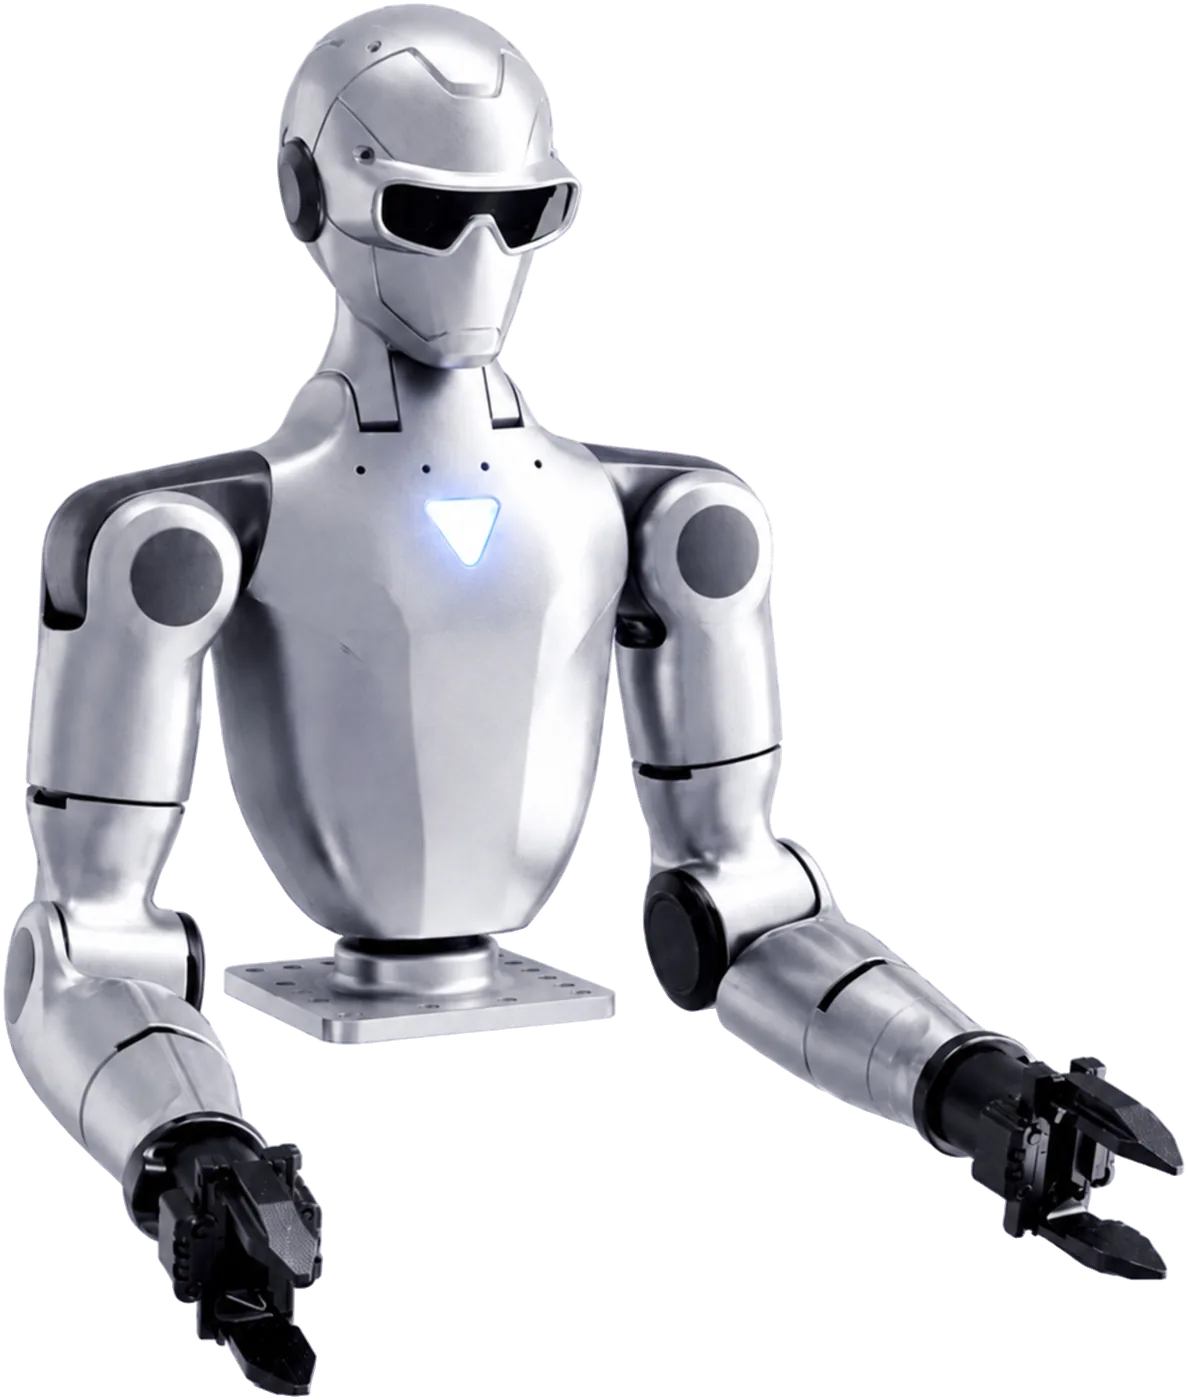
La familia R1-A cambia las piernas por una configuración de doble brazo, con base fija o móvil y herramientas intercambiables.
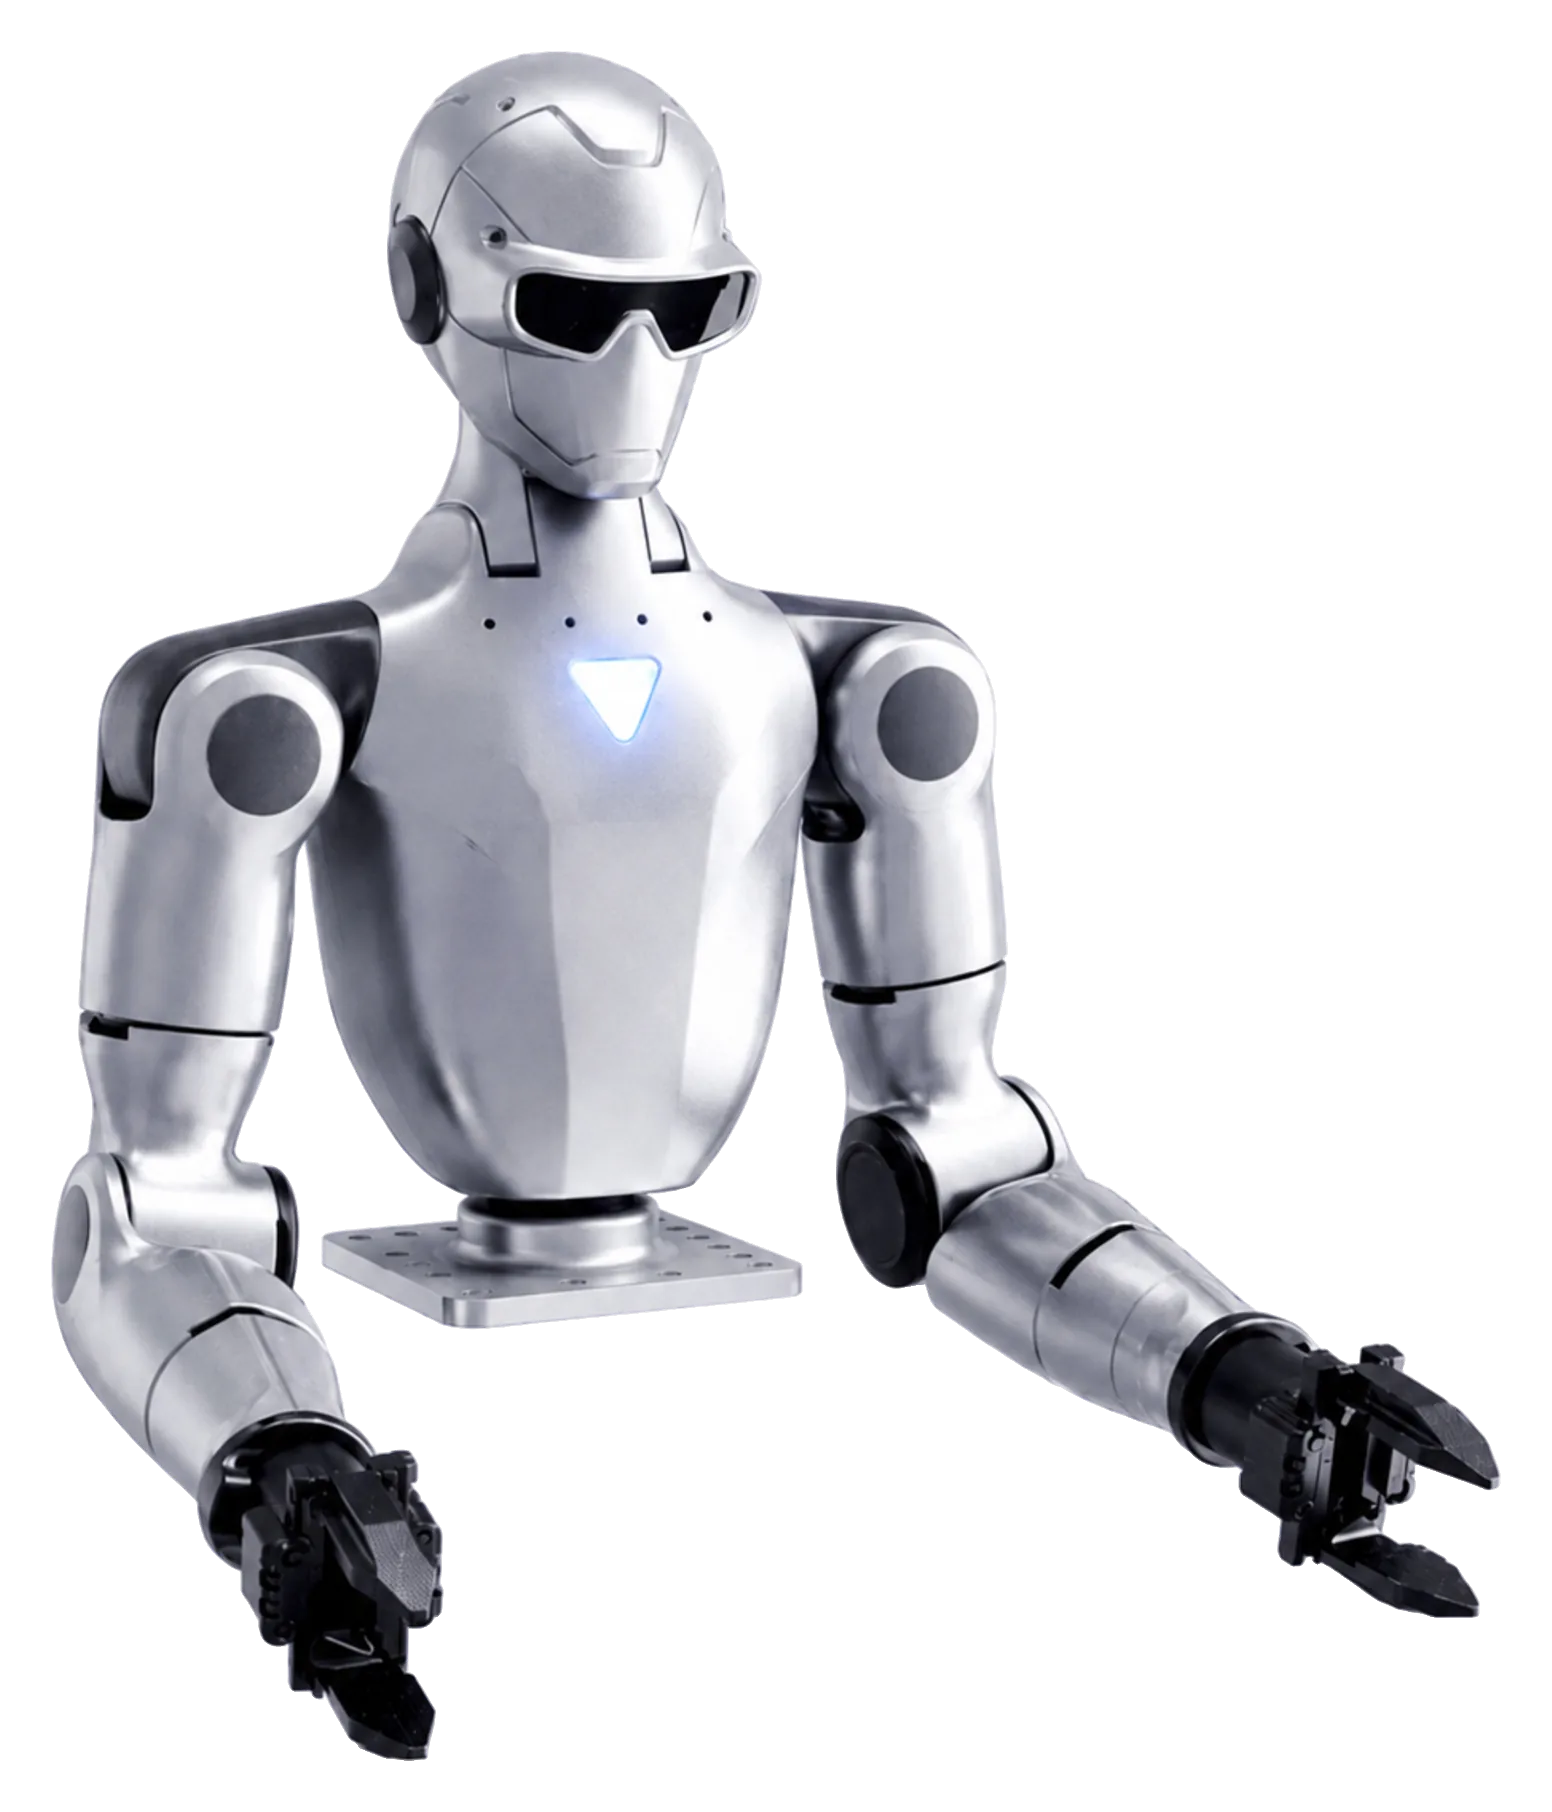
Elige cinco o siete ejes por brazo.
R1-A5 y R1-A7 comparten el enfoque de doble brazo. A7 amplía la articulación y la longitud de brazo: 555 mm frente a 420 mm en A5.
5 / 7GDLpor brazo
- A5: 420 mm · A7: 555 mm
La tarea define la mano.
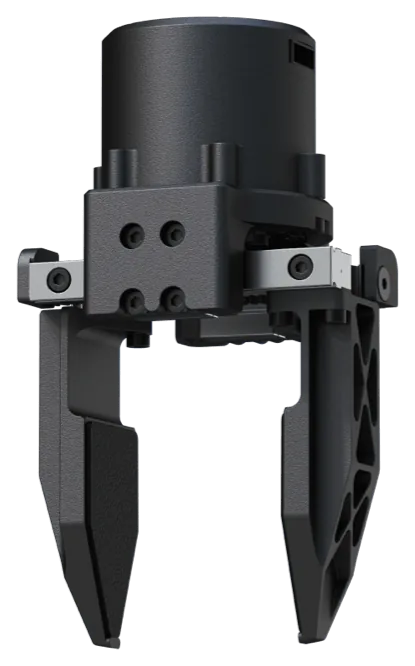
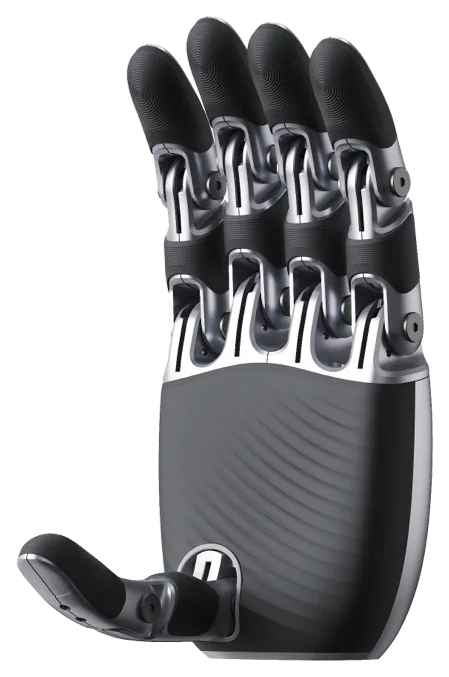
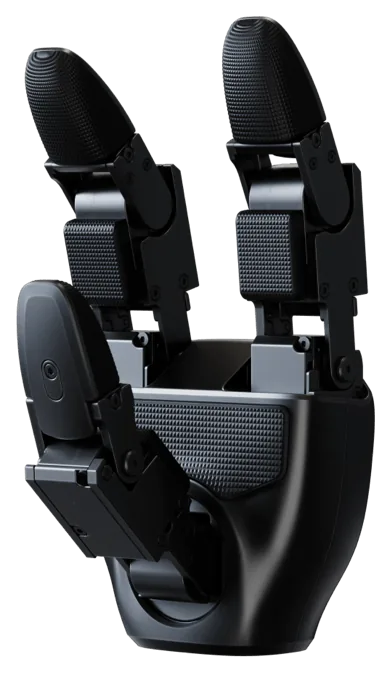
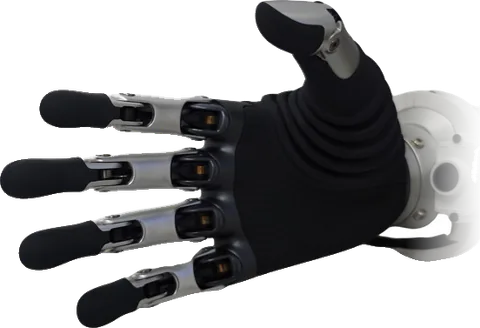
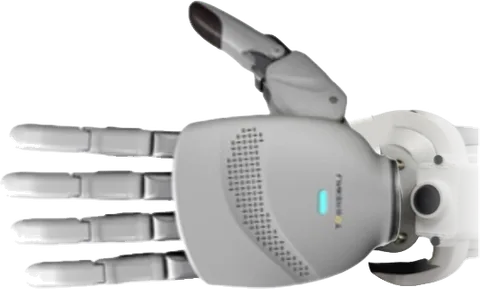
Configura el extremo con pinza de dos dedos o manos diestras de tres o cinco dedos. La carga máxima cambia con la postura de extensión del brazo.
2–4kgcarga por brazo
- efector final opcional
Fija para la estación. Móvil para ampliar el recorrido.
A5 y A7 usan base fija. Las variantes A5-D y A7-D añaden chasis móvil con tres grados de libertad y LiDAR.
3GDLdel chasis en versiones -D
- cintura: ±150° en todas las versiones
RGB y profundidad, disponibles para tu aplicación.
El módulo binocular ofrece interfaces de imagen y mapa de profundidad. La cámara de muñeca es opcional para acercar la percepción al punto de trabajo.
30HzRGB a 1280 × 720
- campo visual: 146° × 124°
Interfaces abiertas para enseñar y desarrollar.
Accede al brazo, audio, iluminación y control visual. Admite enseñanza por arrastre, alimentación externa o batería y cómputo Orin opcional.
10TOPSmódulo de cómputo visual
- CPU de 8 núcleos
Del robot a tu aplicación.
Explora con Galu la configuración adecuada para cada proyecto.
Explora una estación de doble brazo.
Evalúa herramientas, postura y carga para tu proceso con Galu.
Explorar soluciónLas cifras del R1-A, en instrumentos.
Datos de la ficha R1-A. A5/A7 distinguen los brazos; el sufijo -D identifica la base móvil. La herramienta y la postura condicionan la carga.
Escala 0–60 N·m. Dato de la familia R1-A; no equivale a carga constante en cualquier postura.
Antebrazo + brazo: A5, 420 mm; A7, 555 mm.
Escala 0–4 kg. Rango de 2–4 kg; depende de la postura de extensión.
Campo horizontal; 124° vertical. RGB 1280 × 720 a 30 Hz y profundidad 544 × 448 a 10 Hz.
Elige brazo y base.
| Configuración | A5 | A7 | A5-D | A7-D |
|---|---|---|---|---|
| GDL por brazo | 5 | 7 | 5 | 7 |
| GDL sin efector | 13 | 17 | 16 | 20 |
| GDL con pinza | 15 | 19 | 18 | 22 |
| Base | Fija | Fija | Móvil | Móvil |
| Peso aproximado | 11 kg* | 13 kg* | 30 kg | 32 kg |
| Giro de cintura | ±150° | ±150° | ±150° | ±150° |
*Con alimentación externa. Hasta 34 GDL según efector final. Alimentación externa o batería; autonomía aproximada de 1.5 horas con batería.
Manos y pinzas para R1-A.
Cada una se configura y se monta para este robot. Elige según la tarea: agarre simple, fuerza o destreza dedo por dedo.
- Dex1-1Pinza de dos dedos con control de fuerza · UnitreeDisponible en R1-A y R1-A-D
- Dex2/5Mano diestra accionada por tendones · UnitreeDisponible en R1-A y R1-A-D
- Dex3-1Mano de tres dedos con control de fuerza · UnitreeDisponible en R1-A y R1-A-D
- BrainCo Revo 2Mano biónica de cinco dedos · BrainCoDisponible en R1-A y R1-A-D
- Linker Hand O6Mano diestra de cinco dedos · LinkerBotDisponible en R1-A y R1-A-D